この記事の要点
- LiDAR はレーザーで周りの物までの距離を測って点の集まり(点群)にするセンサー、深度カメラは見えている範囲の距離を測るカメラ、IMU は加速度と回転の速さ(角速度)を測るセンサーです。
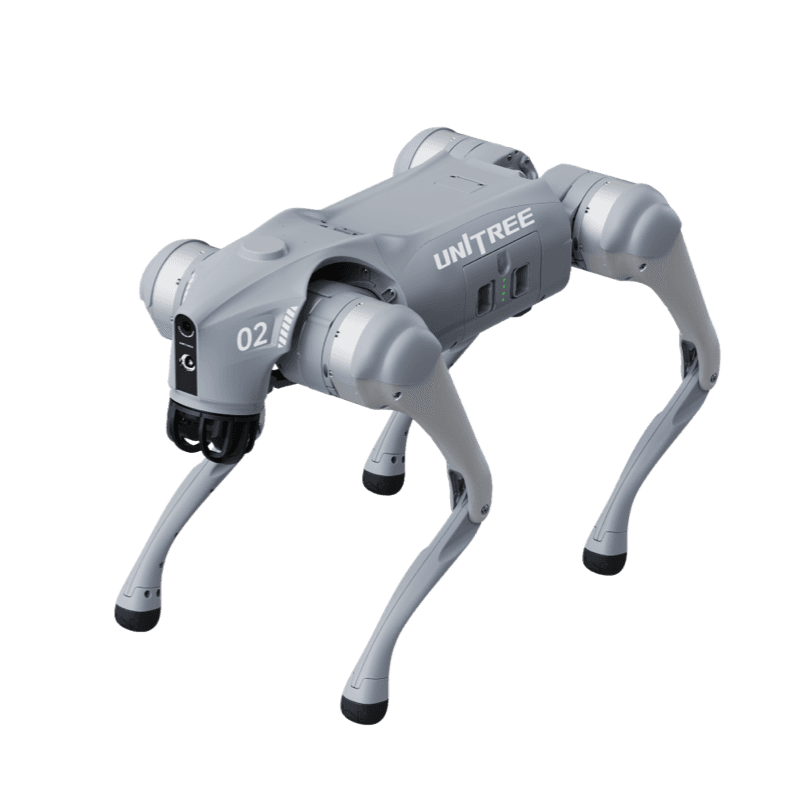
- Unitree Go2 が積む 4D LiDAR L2 は、視野360°×96°・最短0.05m・毎秒64,000点で、「4D」は3次元の位置に明るさ(グレースケール)を加えたデータのことです(Unitree 公式)。
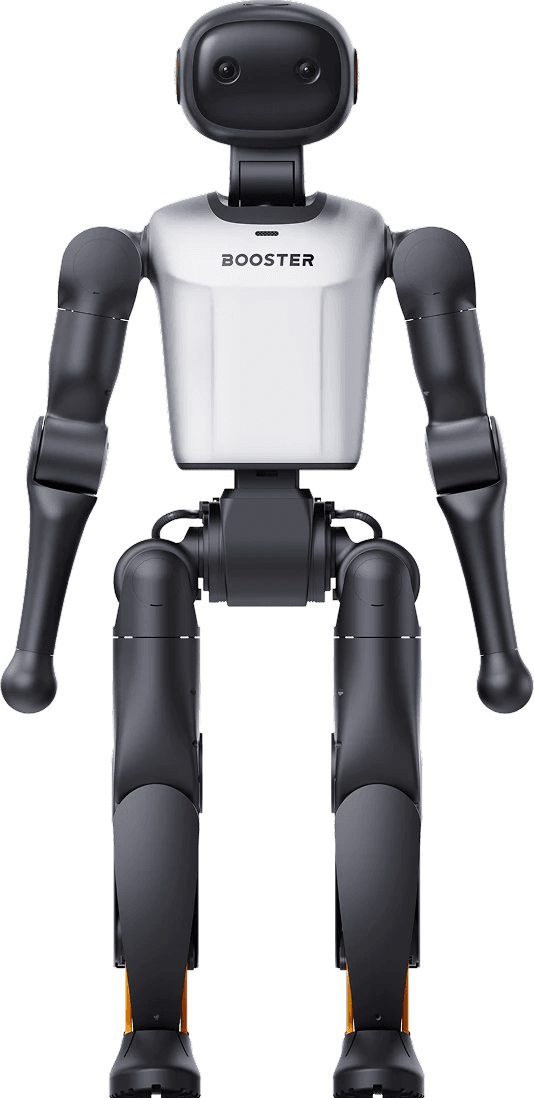
- Unitree G1 EDU Ultimate B・C は Livox MID-360(3D LiDAR)と RealSense D435i(深度カメラ)を積み、Booster K1 はステレオカメラと9軸IMU を積みます。
- 仕様表のセンサーの欄は、測れる範囲(視野と距離の条件)と、LiDAR やカメラに IMU が内蔵されているかを分けて読みます。
目次
01LiDAR・深度カメラ・IMU の役割
ロボットのセンサーは、周りの物までの距離を測るもの(LiDAR・深度カメラ)と、ロボット自身の動きを測るもの(IMU)に分けて考えると読みやすくなります。
| センサー | 測るもの | 公式の値の例 | 積んでいる機種の例 |
|---|---|---|---|
| LiDAR | レーザーで周りの物までの距離を測り、点の集まり(点群)にする | L2:視野360°×96°、毎秒64,000点 | Unitree Go2(4D LiDAR L2)、G1(3D LiDAR) |
| 深度カメラ | カメラの視野の中の物までの距離を測る | D435i:視野87°×58°、理想的な範囲0.3〜3m | Unitree G1(深度カメラ) |
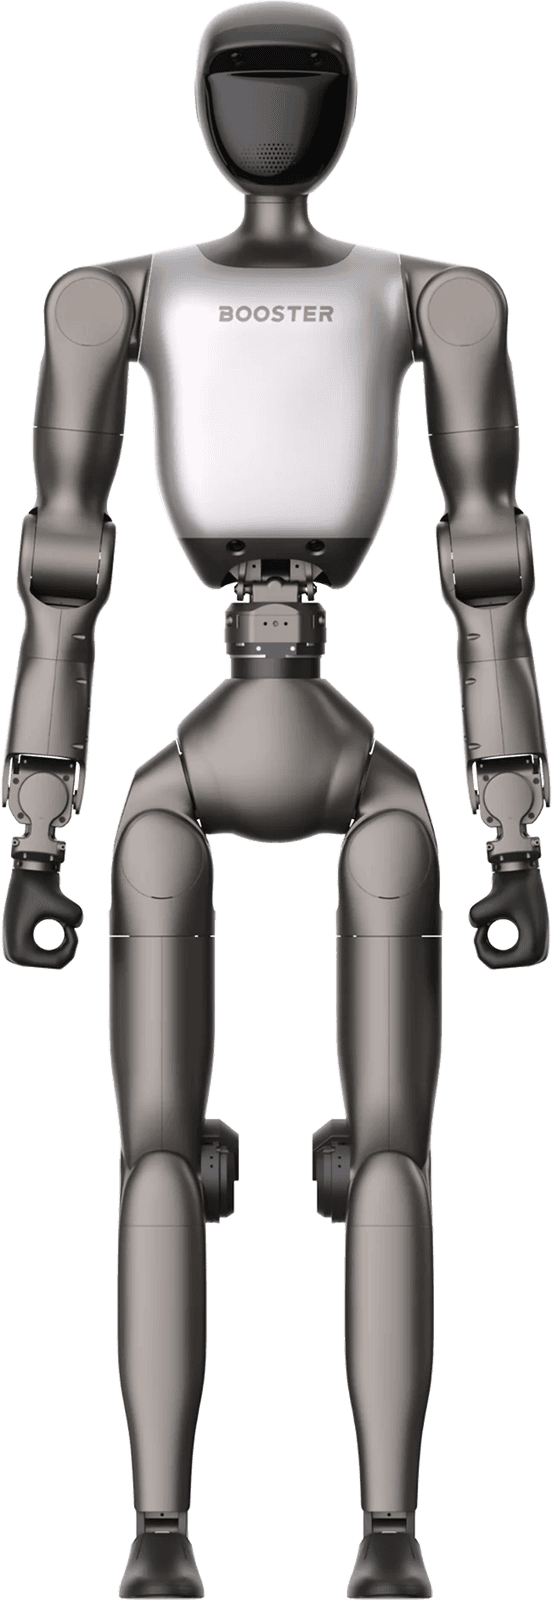
| ステレオカメラ | 2つのカメラで撮る。Booster は K1 のカメラを stereo depth camera(距離を測るステレオカメラ)と紹介している | — | Booster K1、Booster T2(頭部と腰部)、Unitree R1・H2(両眼カメラ) |
| IMU | 加速度と角速度を測る | L2 の内蔵 IMU:3軸の加速度と3軸のジャイロ | Booster K1(9軸IMU)、L2・MID-360・D435i に内蔵 |
Unitree は、L2 とその内蔵 IMU だけを使い、POINT-LIO というアルゴリズムで地図を作るオープンソースの仕組みを公開しています。Go2 では、L2 と専用のアプリで一定の範囲の点群の地図を作り、自律移動の経路を指定できます。
02Go2 の 4D LiDAR L2 の仕様を読む
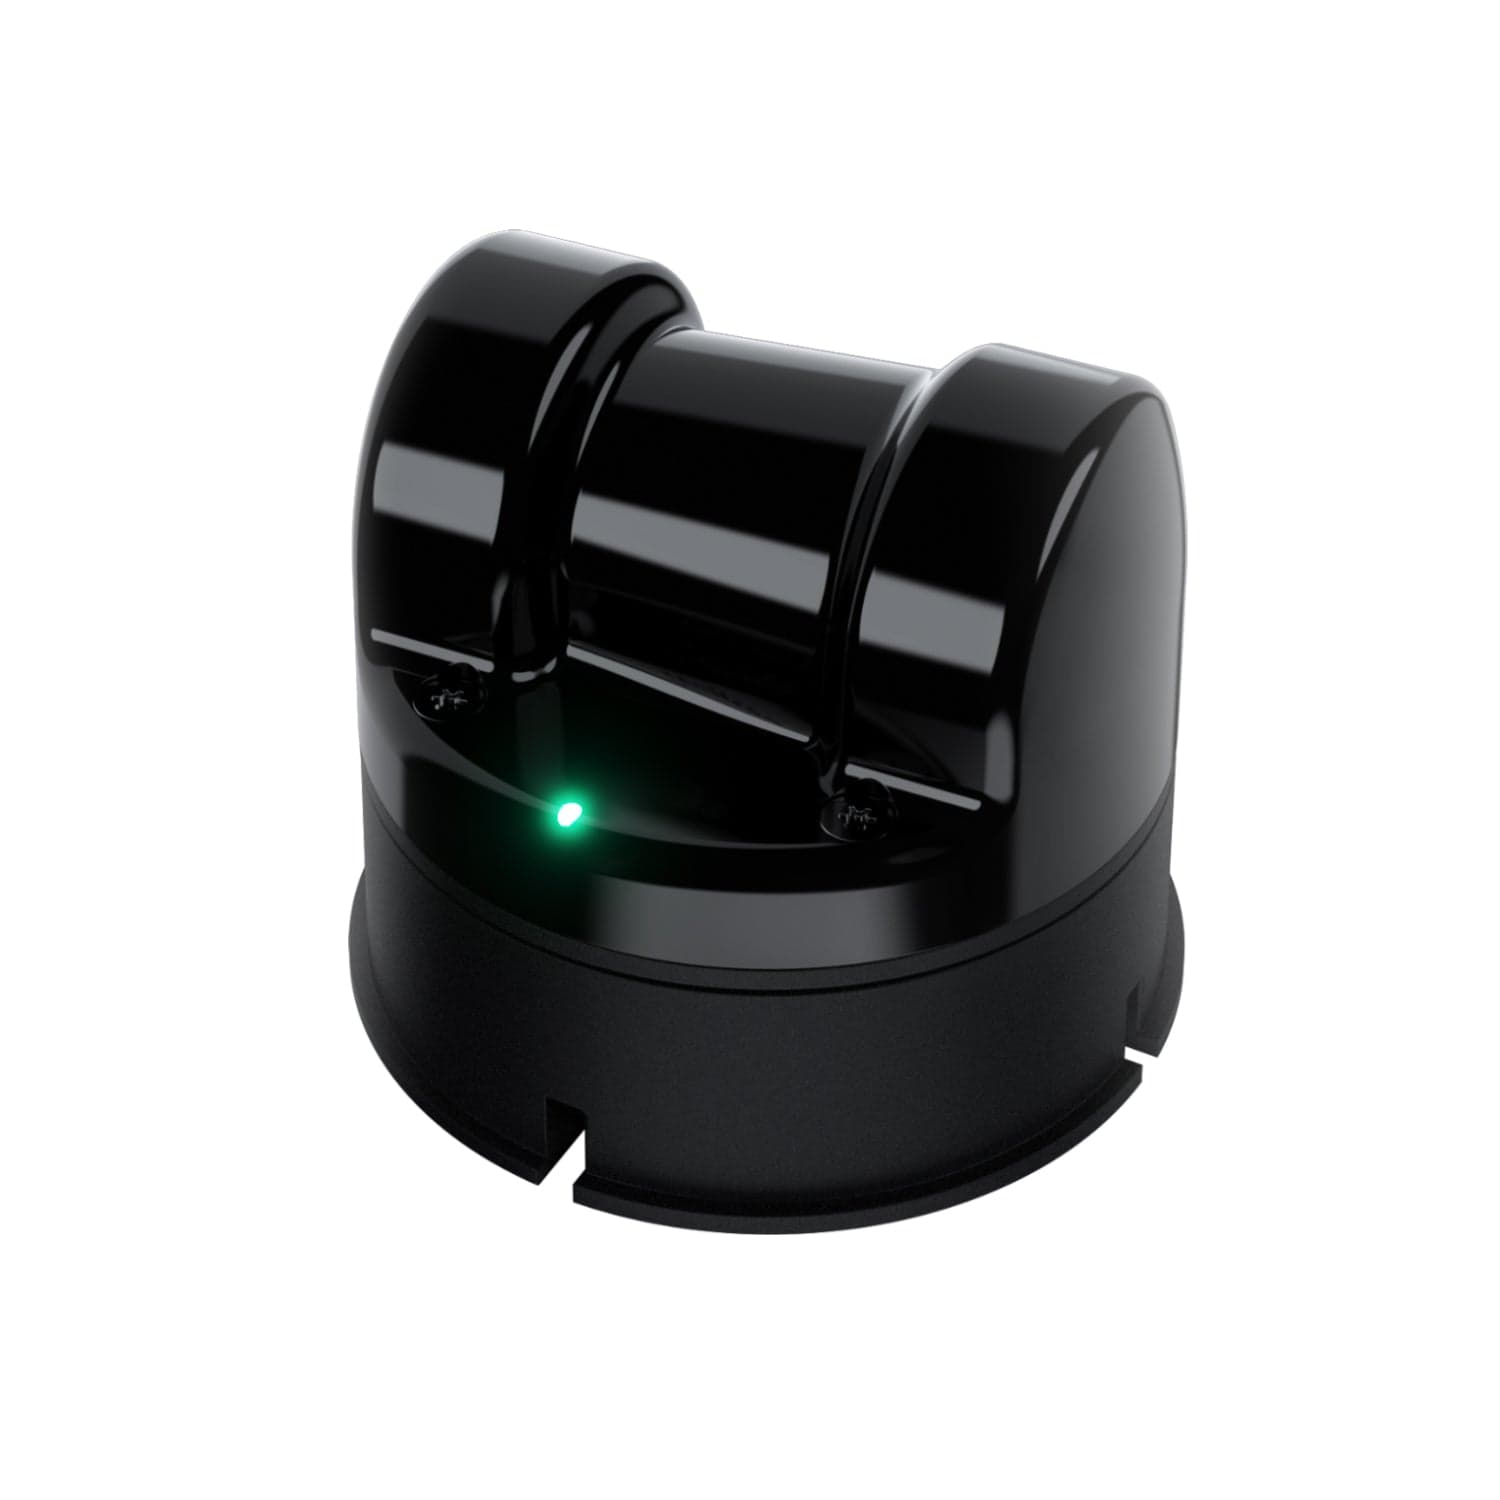
4D LiDAR L2 は、Unitree が自社で開発した小型の LiDAR で、Go2 の全グレードに付いています。「4D」は、3次元の位置と1次元の明るさ(グレースケール)を合わせたデータという意味です(Unitree 公式ページ)。
| 項目 | 値 | 読み方 |
|---|---|---|
| 視野 | 360°×96° | 通常は360°×90°で、マイナス角のモード(negative angle mode)で96°に広がる。広げた6°ぶんは最大測定距離が少し短い |
| 測定距離 | 30m(反射率90%)、15m(反射率10%) | 反射率の低い物ほど、測れる距離が短くなる |
| 近くの死角 | 0.05m | これより近い物は測れない |
| 点の数 | 毎秒64,000点(有効) | 1秒間に測る点の数 |
| 測定精度 | 2.0cm 以下 | — |
| 内蔵 IMU | 3軸の加速度+3軸のジャイロ | LiDAR と同じ箱の中で動きを測る |
| 大きさ・重さ | 75×75×65mm、230g | ロボマでは単体でも販売(自作ロボットにも使える) |
| 目の安全 | Class 1(IEC 60825-1:2014) | — |
| 機種 | 価格(税込) | センサー・計算機 | 重さ |
|---|---|---|---|
| Unitree 4D LiDAR L2 | ¥124,000 | 360°×96°、30m、64,000点/秒、IMU内蔵 | 0.23kg |
| Unitree Go2 Air | ¥606,000 | 4D LiDAR L2、HD広角カメラ | 15kg |
| Unitree Go2 Pro | ¥885,000 | 4D LiDAR L2、HD広角カメラ、4G/GPS | 15kg |
| Unitree Go2 X | ¥1,279,000 | 4D LiDAR L2、HD広角カメラ、4G/GPS | 15kg |
03G1 の 3D LiDAR と深度カメラ
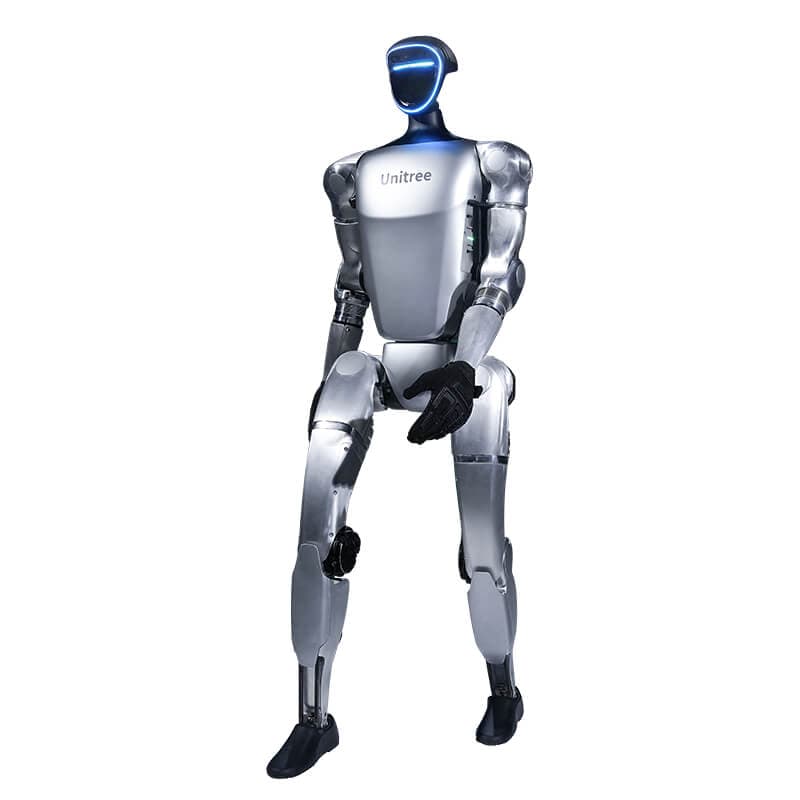
Unitree G1 は、深度カメラと 3D LiDAR を組み合わせて周りを測ります。カタログで型式まで書いているのは EDU Ultimate B・C で、Livox MID-360(3D LiDAR)と RealSense D435i(深度カメラ)を積んでいます。
| 項目 | Livox MID-360 | Unitree 4D LiDAR L2 |
|---|---|---|
| 視野 | 水平360°、垂直 -7°〜52° | 360°×96° |
| 測定距離 | 40m(反射率10%)、70m(反射率80%)。100klx の明るさのとき | 15m(反射率10%)、30m(反射率90%) |
| 近くの死角 | 0.1m | 0.05m |
| 点の数 | 毎秒200,000点 | 毎秒64,000点(有効) |
| 内蔵 IMU | ICM40609 | 3軸の加速度+3軸のジャイロ |
| 重さ | 265g | 230g |
| 防塵防水 | IP67 | — |
RealSense D435i は、2つのカメラで距離を測るステレオ方式の深度カメラに IMU を内蔵したモデルです。RealSense の公式ページでは、D430 シリーズの理想的な測定範囲は0.3〜3m、深度の視野は87°×58°で、全画素を同時に撮るグローバルシャッターを使っています。
| 機種 | 価格(税込) | センサー・計算機 | 開発用 SDK |
|---|---|---|---|
| Unitree G1 | ¥3,578,000 | 深度カメラ+3D LiDAR、4マイクアレイ | 非対応 |
| Unitree G1 EDU Standard | ¥10,630,000 | 深度カメラ+3D LiDAR、Jetson Orin NX 16GB | 対応 |
| Unitree G1 EDU Ultimate A | ¥15,733,000 | 深度カメラ+3D LiDAR、Jetson Orin NX、Dex3-1 ハンド×2 | 対応 |
| Unitree G1 EDU Ultimate B | ¥16,197,000 | Livox MID-360、RealSense D435i、Jetson Orin NX、触覚センサー付き Dex3-1×2 | 対応 |
| Unitree G1 EDU Ultimate C | ¥17,589,000 | Livox MID-360、RealSense D435i、Jetson Orin NX、Inspire 5指ハンド×2 | 対応 |
| Unitree G1+ | ¥3,926,000 | 両眼カメラ+胸部広角カメラ+3D LiDAR、6マイクアレイ | 非対応 |
G1(Basic)・EDU Standard・EDU Plus・EDU Ultimate A のカタログのセンサー欄は「深度カメラ+3D LiDAR」で、型式の記載はありません。EDU Ultimate D〜F のセンサー欄には、カメラと LiDAR の記載がありません。ご購入前にお問い合わせください。
04Booster K1・T2 とほかの機種のカメラ
Booster K1・T2 の標準のカメラはステレオカメラで、K1 のカタログに LiDAR の記載はありません。T2 の LiDAR はオプションです。
| 機種 | カメラ | LiDAR | IMU(記載があるもの) |
|---|---|---|---|
| Booster K1 | ステレオカメラ | — | 9軸IMU |
| Booster T2 | 頭部と腰部のステレオカメラ。グリッパー・多指ハンドの構成は手首カメラ付き | オプション | — |
| Unitree G1+ | 両眼カメラ+胸部の広角カメラ | 3D LiDAR | — |
| Unitree H2 | 広角の両眼カメラ(H2 Plus は水平140°) | — | — |
| Unitree R1 Air・R1 | R1 Air は単眼カメラ、R1 は両眼カメラ | — | — |
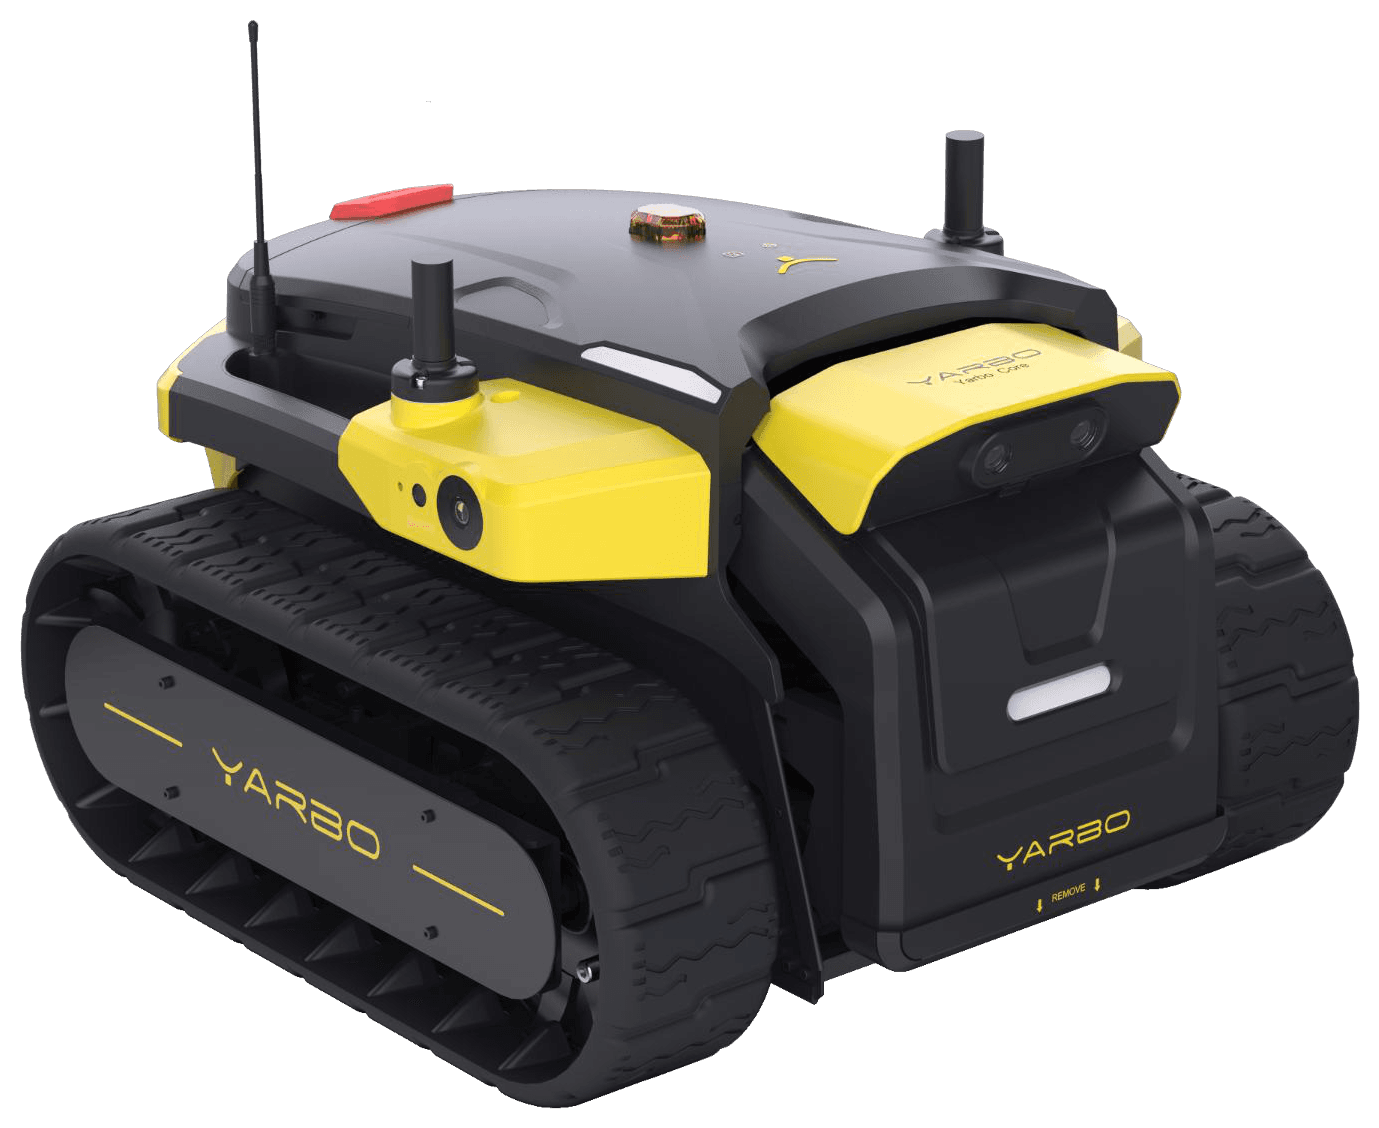
| Yarbo Core | カメラ6台(ステレオ・サイド) | —(超音波センサー4基・バンパーセンサー・RTK-GPS) | — |
IMU の「軸」は、測る量と向きの数です。L2 の内蔵 IMU は、3軸の加速度と3軸のジャイロ(角速度)を測ります。K1 の9軸IMU の内訳は、カタログと Booster の公式ページに記載がありません。
| 機種 | 価格(税込) | センサー・計算機 | 身長・大きさ |
|---|---|---|---|
| Booster K1 Education | ¥2,824,000 | ステレオカメラ、9軸IMU、マイクアレイ+スピーカー | 0.95 m |
| Booster T2 Education | ¥6,864,000 | 頭部ステレオカメラ、腰部ステレオカメラ、マイクアレイ+スピーカー | 1.4 m |
| Unitree H2 | ¥7,712,000 | 広角の両眼カメラ、マイクアレイ、Intel Core i5 | 1.82 m |
| Unitree R1 Air | ¥1,512,000 | 単眼カメラ、4マイクアレイ | 1.23 m |
| Unitree R1 | ¥1,762,000 | 両眼カメラ、4マイクアレイ | 1.23 m |
| Yarbo Core(本体) | ¥1,258,000 | カメラ6台(ステレオ・サイド)・超音波センサー4基・バンパーセンサー・RTK-GPS | — |
05仕様表のセンサーの欄を読むときの注意
- 視野は水平と垂直を分けて見ます。MID-360 は垂直が -7°〜52° で、L2 は360°×96°です。
- 測定距離は条件つきで見ます。L2 は反射率90%なら30m、10%なら15mです。
- 「4D」などの言葉は、メーカーの定義を確かめます。L2 の4D は、3次元の位置と明るさのデータです。
- IMU がどこに入っているかを見ます。L2・MID-360・D435i はセンサーの中に IMU を内蔵しています。
- 同じシリーズでもグレードで構成が違います。G1 は Ultimate B・C だけ、カタログに LiDAR と深度カメラの型式があります。
センサーのデータを処理する計算機は ロボットの計算機と TOPS で、ROS 2 でセンサーのデータを扱う方法は ROS 2 とは で説明しています。グレードの違いは Go2 の選び方 と Unitree G1 のグレードの違い をご覧ください。
よくある質問
Q4D LiDAR の「4D」とは何ですか?
Unitree の 4D LiDAR L2 では、3次元の位置と1次元の明るさ(グレースケール)を合わせたデータという意味です。
QLiDAR と深度カメラはどう違いますか?
LiDAR はレーザーで周りの距離を点群として測り、L2 は360°×96°の範囲を測れます。深度カメラはカメラの視野の中の距離を測り、RealSense D435i の深度の視野は87°×58°、理想的な範囲は0.3〜3mです。
QL2 だけで地図を作れますか?
Unitree は、L2 とその内蔵 IMU だけで POINT-LIO というアルゴリズムを使って地図を作る、オープンソースの仕組みを公開しています。
QG1 のどのグレードに Livox MID-360 が載っていますか?
カタログで Livox MID-360 と RealSense D435i を記載しているのは、G1 EDU Ultimate B と C です。ほかのグレードの型式はお問い合わせください。
Q4D LiDAR L2 は単体で買えますか?
買えます。ロボマでは Unitree 4D LiDAR L2 を単体の商品として扱っています(75×75×65mm・0.23kg)。
参考資料
この記事について:メーカーの公開資料と当店の商品データをもとに HiroshimAI株式会社 が作成しています。作成には AI を使い、仕様の数値は商品データと参考資料に照らして確認しています。価格は表示時点の税込価格で、商品データから自動で表示しています。