新着
ヒューマノイド比較|Unitree G1・H2・R1 と Booster K1・T2 を仕様で比べる
Unitree の G1・H2・R1 と Booster の K1・T2 を、身長・重さ・関節の数・稼働時間・開発用 SDK・ハンドで比べます。持ち運んで使うか、手で物をつかむ研究をするかで候補が変わります。
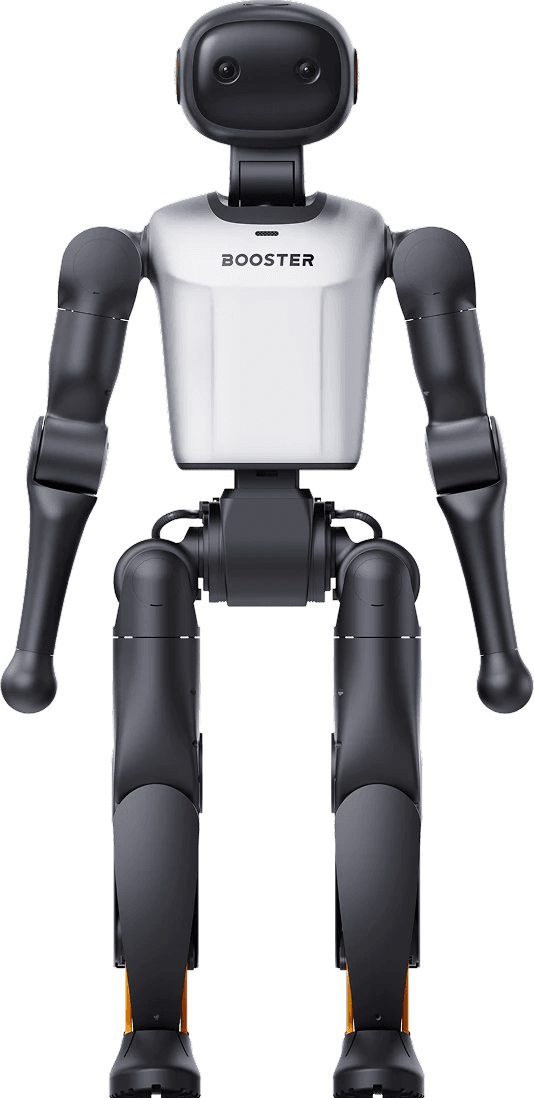
Booster K1 と Unitree G1 の違い|教育・研究向けヒューマノイドを比べる
教育・研究向けの小型ヒューマノイド Booster K1 と Unitree G1 を、大きさ・関節・計算機・センサー・稼働時間・SDK・ハンドで比べます。持ち運びやすさと、腕と手で何をするかが分かれ目です。
比較・選び方
機種とグレードの違いを仕様で比べる
17本
ヒューマノイド比較|Unitree G1・H2・R1 と Booster K1・T2 を仕様で比べる
Unitree の G1・H2・R1 と Booster の K1・T2 を、身長・重さ・関節の数・稼働時間・開発用 SDK・ハンドで比べます。持ち運んで使うか、手で物をつかむ研究をするかで候補が変わります。
ヒューマノイドロボットの選び方|Unitree G1・H2・R1 の違い
Unitree のヒューマノイド G1・H2・R1 を、身長・重さ・関節の数・稼働時間・開発用 SDK の有無で比べます。展示や体験に使うか、研究・開発に使うかで選ぶ機種が変わります。
Booster K1 と Unitree G1 の違い|教育・研究向けヒューマノイドを比べる
教育・研究向けの小型ヒューマノイド Booster K1 と Unitree G1 を、大きさ・関節・計算機・センサー・稼働時間・SDK・ハンドで比べます。持ち運びやすさと、腕と手で何をするかが分かれ目です。
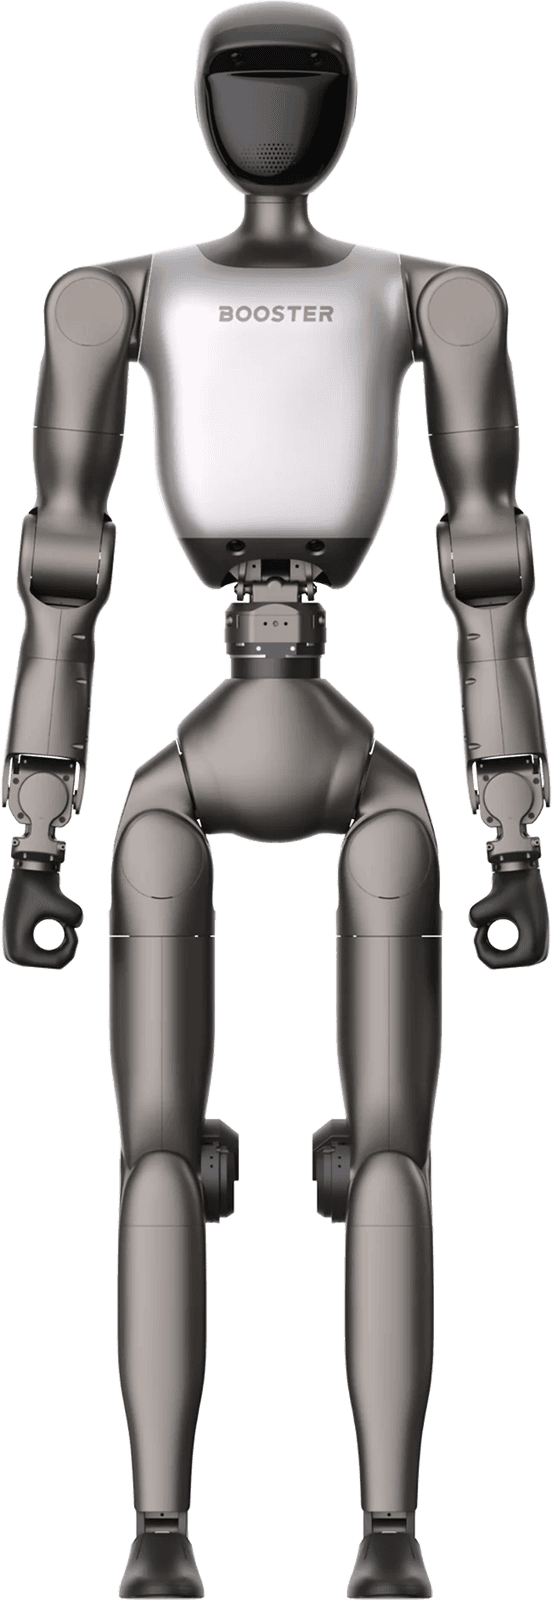
Booster K1・T2 のグレードの違い|Geek・Education・Professional と T2 Pro P1〜P3-2
Booster K1 の Geek・Geek アップグレード・Education・Professional と、T2 の Education・Pro(P1〜P3-2)の違いを、計算機・バッテリー・保証・ハンドで比べます。
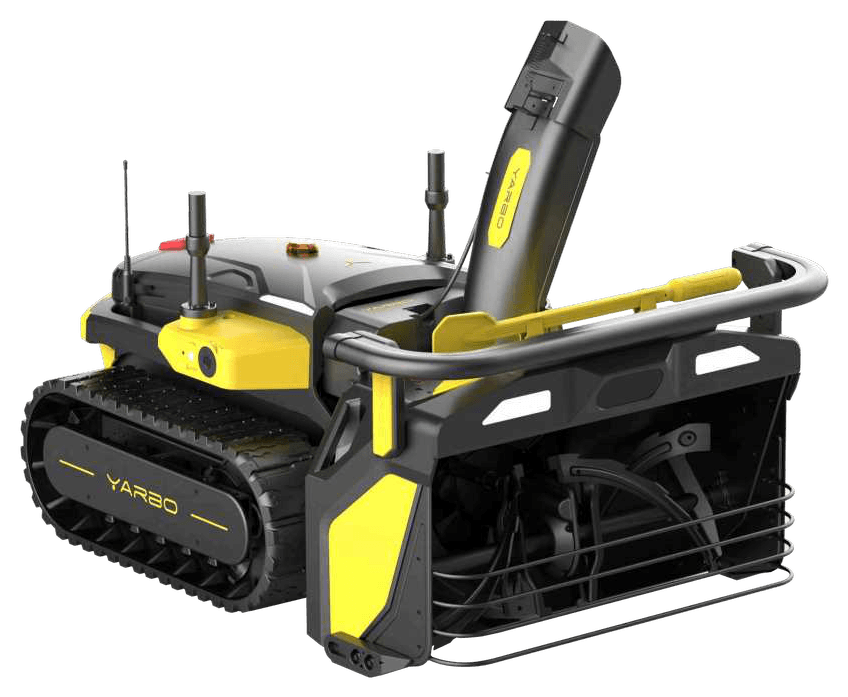
Yarbo の選び方|除雪機・芝刈り機・ブロワーとモジュールの組み合わせ
モジュール式の庭用ロボット Yarbo を、除雪・芝刈り・落ち葉・壁際の草刈りの作業ごとに比べます。セットで買うか、Core とモジュールを分けて買うかの考え方もまとめます。
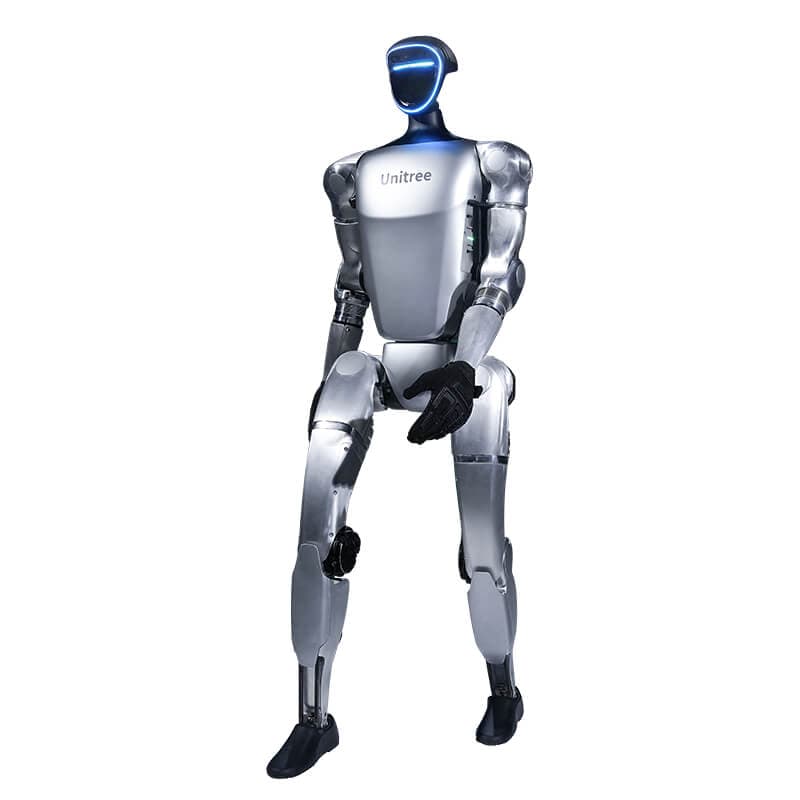
Unitree G1 のグレードの違い|Basic・Pro・EDU(Standard / Plus / Ultimate)
Unitree G1 の Basic・Pro・EDU Standard・EDU Plus・EDU Ultimate A〜F の違いを、関節の数・ハンド・センサー・SDK 対応で整理します。改良版 G1+ との違いも説明します。
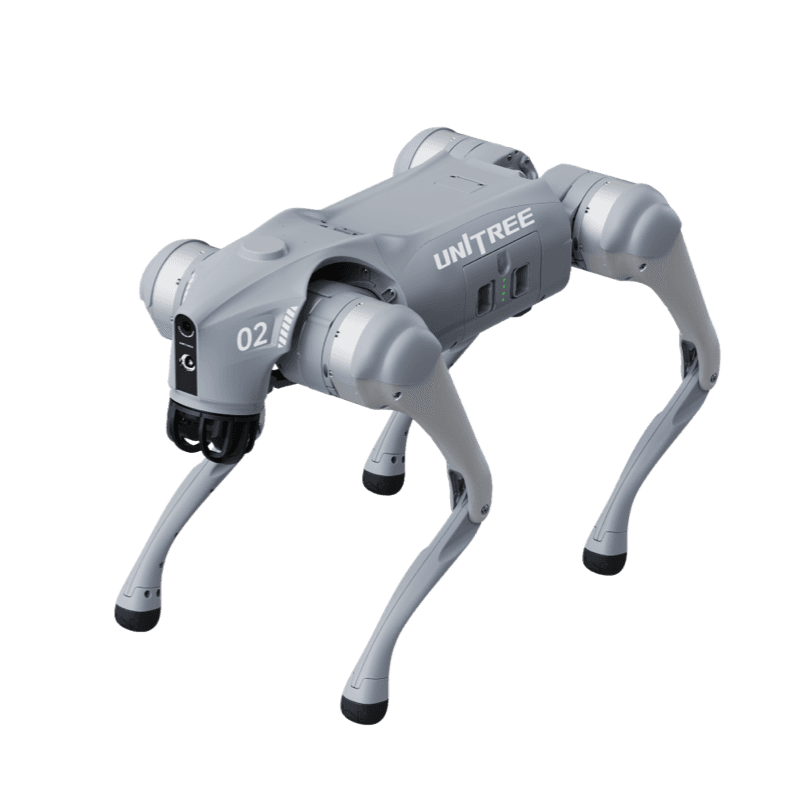
四足歩行ロボット Go2 の選び方|Air・Pro・X・EDU の違い
Unitree の四足歩行ロボット Go2 の Air・Pro・X・EDU の違いを、操作方法、4G・GPS、コントローラーの有無、SDK 対応で比べます。バッテリーや充電器など一緒に検討したい周辺品も紹介します。
Booster T2 と Unitree H2 の違い|大型の研究用ヒューマノイドを比べる
大型ヒューマノイド Booster T2(約1.4m)と Unitree H2(1.82m)を、大きさ・重さ・可搬重量・稼働時間・計算機・SDK・ハンドで比べます。本体の関節はどちらも31軸です。
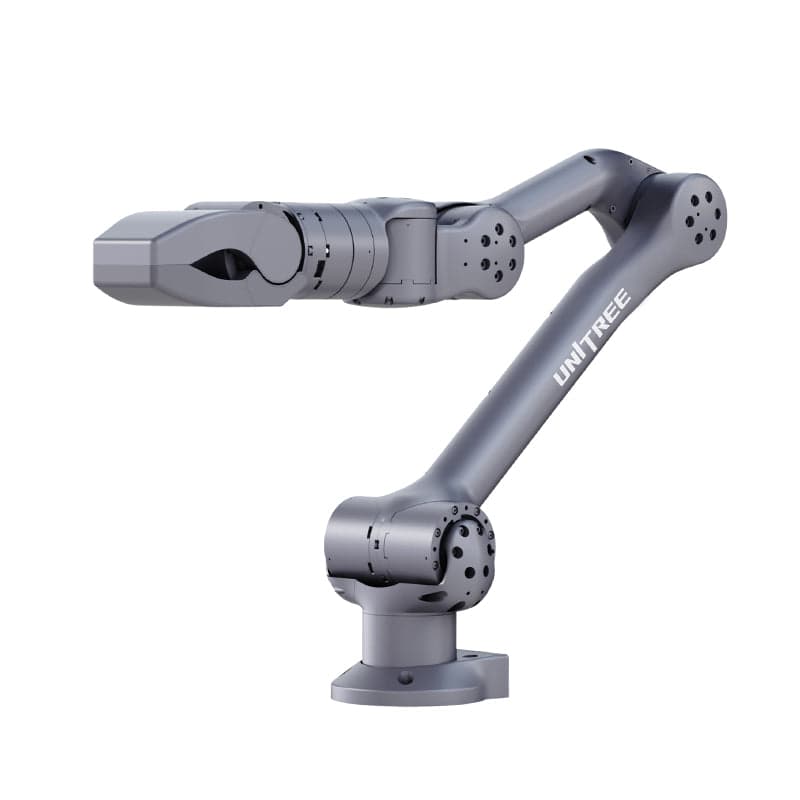
ロボットアーム Unitree Z1 Pro と D1-T の違い|可搬重量・リーチ・重さ
Unitree のロボットアーム Z1 Pro と D1-T を、軸の数・可搬重量・リーチ・重さ・電源・制御で比べます。持たせる物の重さと、何に取り付けて使うかで候補が分かれます。
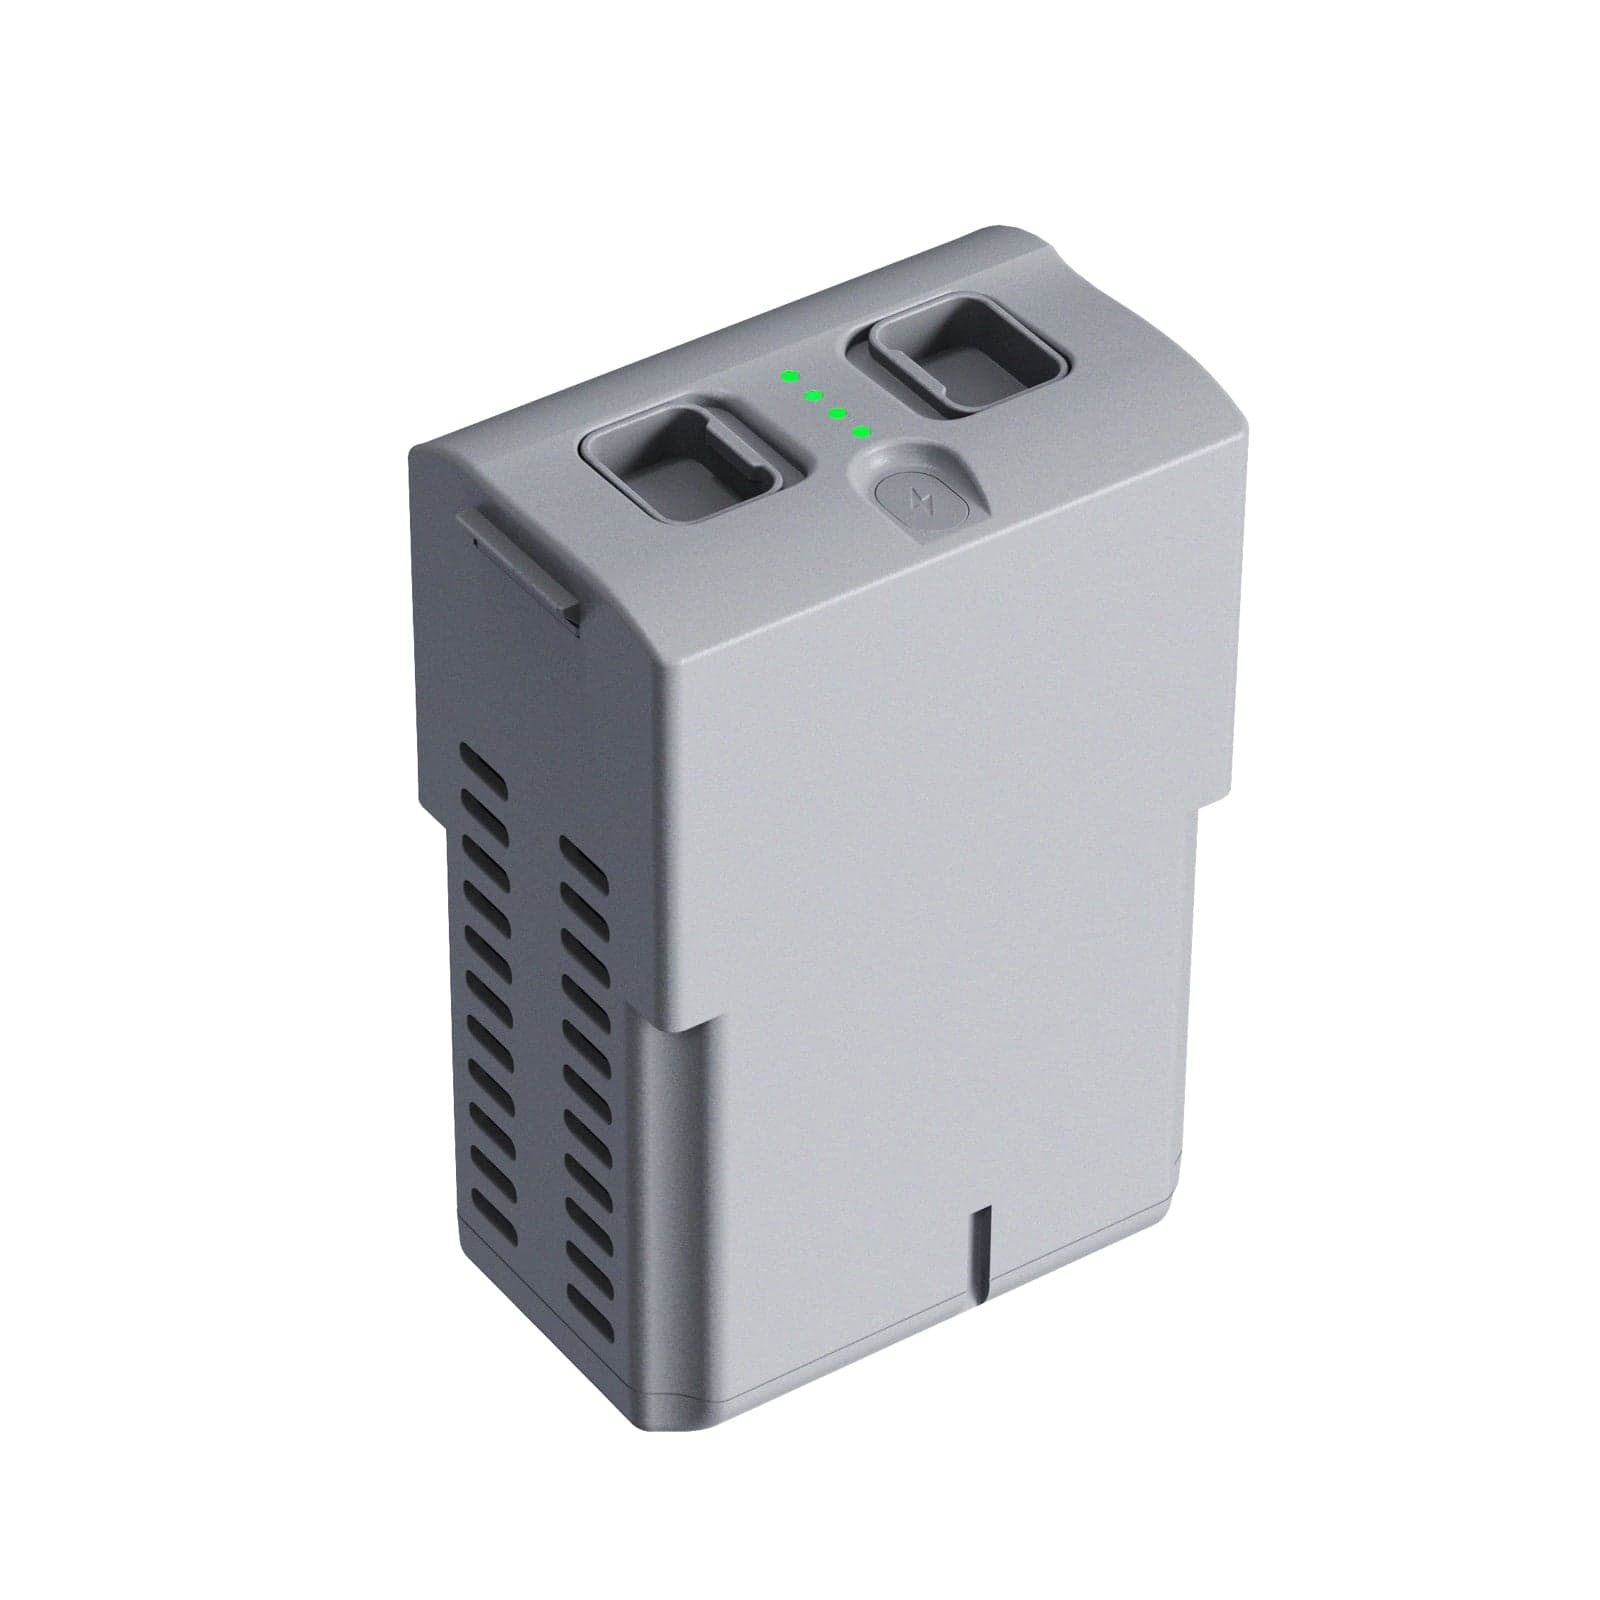
交換用バッテリーと周辺パーツの選び方|G1・R1・Go2・LiDAR L2
Unitree G1・R1・Go2 の交換用バッテリー、Go2 の充電器とコントローラー、4D LiDAR L2 を、容量・対応機種・用途で比べます。展示や実験で長く動かすときの選び方もまとめます。
ロボットハンドの比較|G1・T2 で選べる Dex3-1・Inspire・BrainCo・Wuji
Unitree G1 EDU Ultimate と Booster T2 Pro で選べるハンド(Dex3-1・Inspire・BrainCo・Wuji・グリッパー)を、指の数・自由度・触覚センサー・メーカー公表の仕様で比べます。
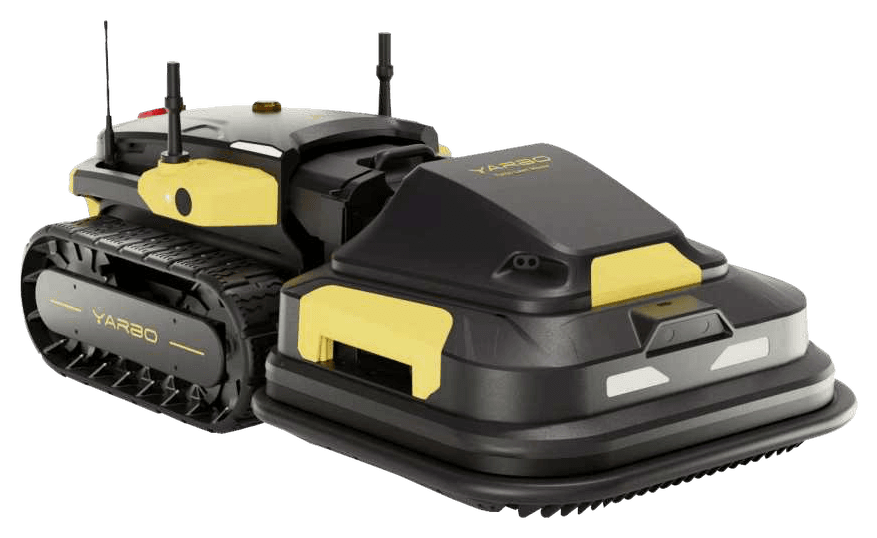
ロボット芝刈り機の選び方|刈り幅・刈り高さ・斜面・境界ワイヤー
ロボット芝刈り機を選ぶときの観点(刈る面積・刈り幅・刈り高さ・斜面・範囲の決め方・雨と音)を、Yarbo Lawn Mower と Lawn Mower Pro の値で具体的に説明します。
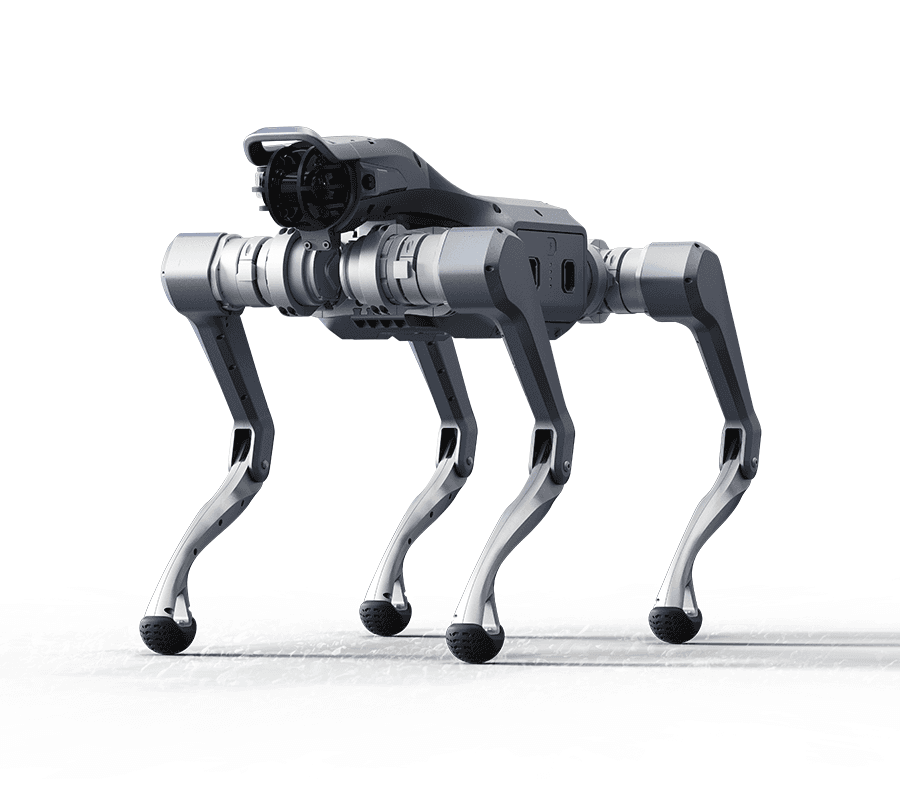
四足歩行ロボット As2 と Go2 の違い|大きさ・可搬重量・稼働時間を比べる
Unitree の四足歩行ロボット As2 と Go2 を、大きさ・重さ・可搬重量・稼働時間・段差と坂・グレードで比べます。荷物を載せて長く歩かせるかどうかが分かれ目です。
Unitree G1 と R1 の違い|展示・体験向けの小型ヒューマノイド
展示・体験に使う小型ヒューマノイド Unitree G1(Basic・G1+)と R1(R1 Air・R1)を、大きさ・重さ・カメラとマイク・稼働時間・交換バッテリーで比べます。
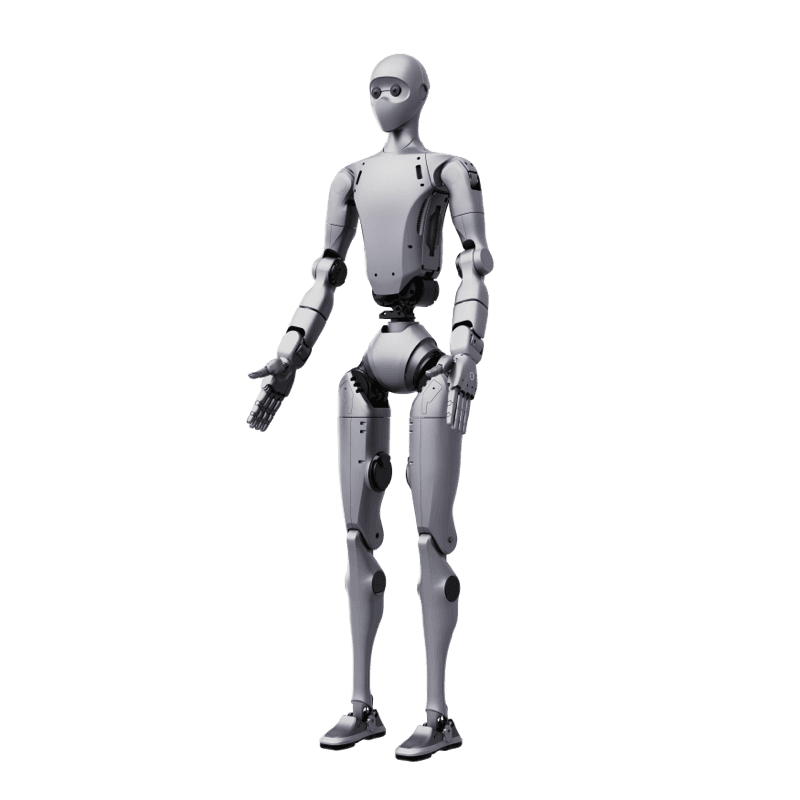
Unitree H2 のグレードの違い|H2・H2 EDU・H2 Plus
Unitree のフルサイズヒューマノイド H2 の3グレード(H2・H2 EDU・H2 Plus)を、開発用 SDK・計算機・カメラ・保証で比べます。本体の大きさと関節の数は共通です。
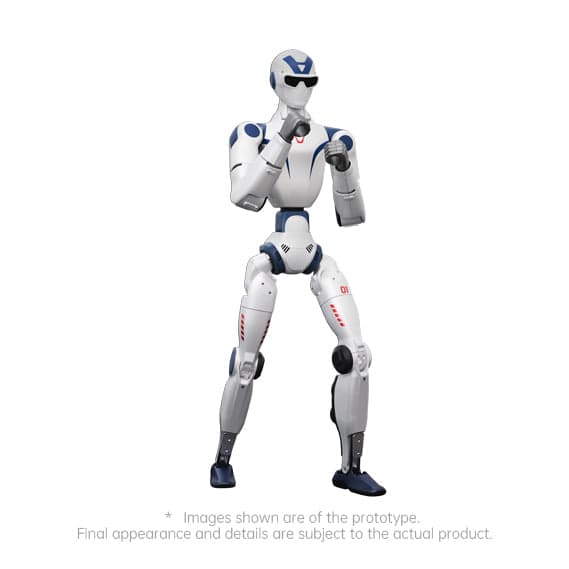
Unitree R1 の選び方|R1 Air・R1・R1 EDU の違い
Unitree の小型ヒューマノイド R1 の3グレード(R1 Air・R1・R1 EDU)を、カメラ・関節の数・重さ・色・交換バッテリーで比べます。開発用 SDK の対応はご購入前にお問い合わせください。
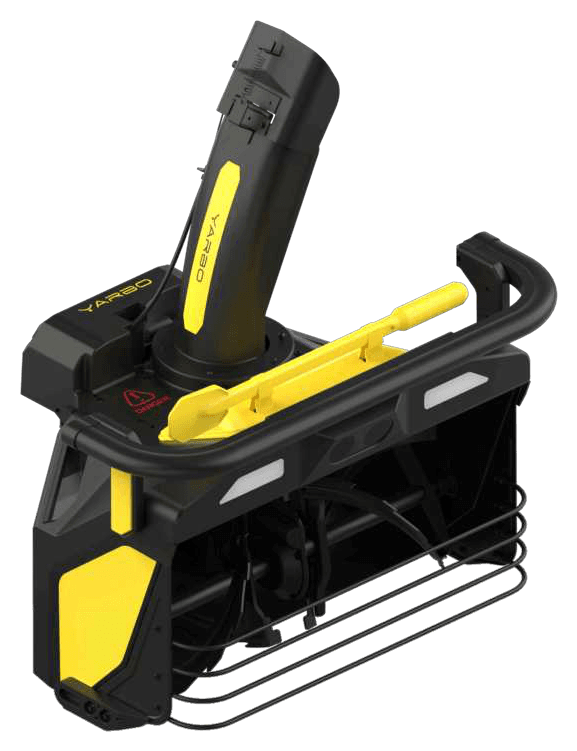
除雪ロボット Yarbo Snow Blower の性能と導入前の確認|積雪・路面・斜面・気温
除雪ロボット Yarbo Snow Blower の性能を、積雪の深さ・除雪幅・投雪の距離と向き・路面・斜面・気温・1回の充電の面積で整理し、導入前に敷地で確かめることをチェックリストにまとめます。
用途別
使う場面から必要な条件を整理する
6本
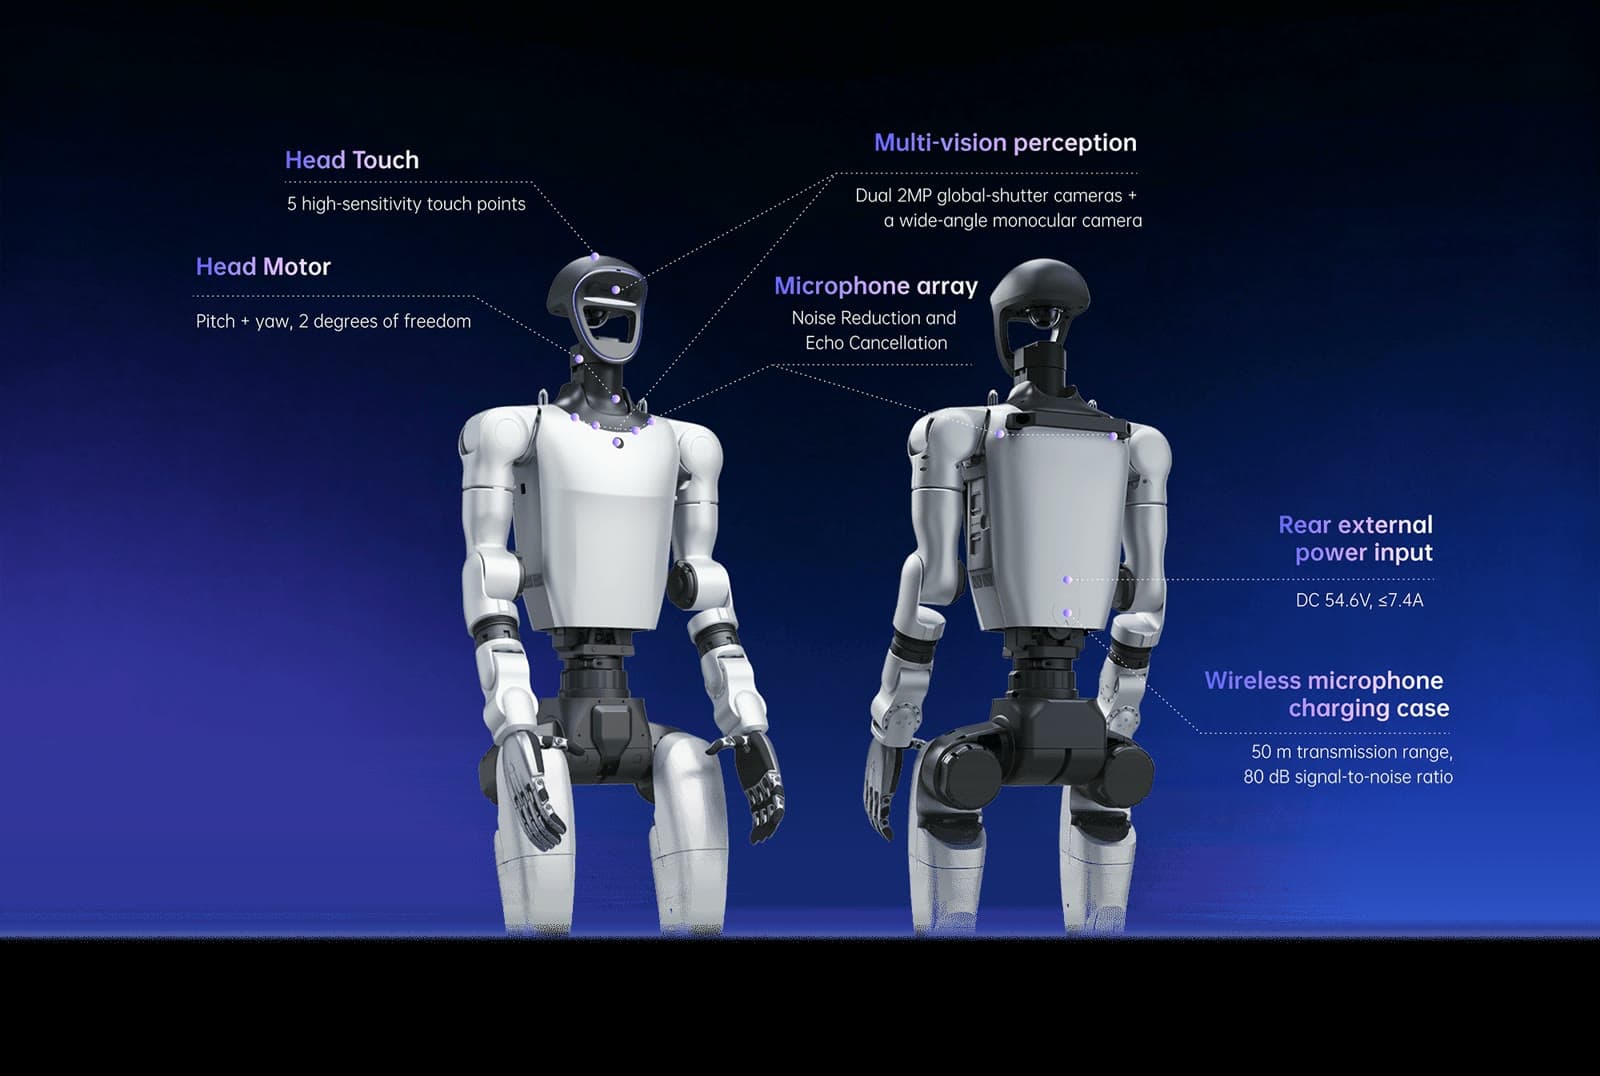
展示会・イベント・受付でヒューマノイドを使う|搬入・稼働時間・操作
展示会・イベント・受付でヒューマノイドを使うときの選び方を、見せ方、会場への搬入、展示時間と予備バッテリー、会話と認識、操作、来場者との距離の順に整理します。
大学・研究室でヒューマノイドを導入する|研究テーマ別の機種・SDK・計算機
大学・研究室でヒューマノイドを選ぶ手順を、歩行・全身制御、上半身、把持(ハンド)、AI(計算機)の研究テーマ別にまとめます。置き場所の確認と見積書・保証の流れも説明します。
点検・巡回に四足歩行ロボットを使う|可搬重量・LiDAR・通信
設備の点検や敷地の巡回に四足歩行ロボットを使うときの選び方を、段差と坂、積める重さと稼働時間、LiDAR と地図づくり、4G・GPS、雨と気温の順に整理し、Go2 と As2 から候補を示します。
RoboCup とヒューマノイド|競技会で使われる Booster K1・T2
RoboCup のヒューマノイドサッカー(HSL)の部門の条件と2026年大会の成績を公式資料で確かめ、Booster K1・T2 がどの部門に当たるかと、競技に向けた開発の道具をまとめます。
学校・教育でロボットを使う|持ち運び・稼働時間・操作で選ぶ
授業や体験教室でロボットを使うときの選び方を、教室間の持ち運び、1コマ(45〜50分)と稼働時間の関係、アプリ・リモコン・プログラミングでの操作の3つで整理します。
フィジカルAIの研究に使えるロボット|計算機・センサー・SDK で選ぶ
フィジカルAIの研究に使うヒューマノイドを、機体の計算機(Jetson Thor・Jetson Orin など)、センサー、開発用 SDK と学習・データ収集の道具で比べ、研究の進め方ごとの候補を示します。
購入と手続き
見積・稟議・支払い・保証の流れ
7本
法人でロボットを購入する流れ|見積書・社内稟議・支払い・納品と保証
法人でロボットを購入するときの流れを、見積書の作成、社内稟議に添える資料、お支払い(クレジットカード・銀行振込)、納品と保証の順に説明します。
ロボットの減価償却と耐用年数|購入前に経理と確認すること
事業で買うロボットの減価償却を国税庁の資料と耐用年数省令から整理します。取得価額に含める費用、少額資産の扱い(2026年4月から特例は40万円未満)、耐用年数の区分の確認先をまとめます。
海外製ロボットを直輸入するか、国内の販売店で買うか|技適・PSE・保証・税金の違い
海外メーカーのロボットを自社で直輸入する場合と国内の販売店で買う場合の違いを、技適(電波法)・PSE(電気用品安全法)・関税と輸入消費税・保証と修理の窓口の4点で整理します(2026年10月時点)。
ロボットの価格の目安|ヒューマノイド・四足歩行・アーム・屋外作業ロボット
ロボマで扱うヒューマノイド・四足歩行・アーム・屋外作業ロボットの価格帯を、カテゴリとシリーズごとに並べます。価格帯が分かれる理由(SDK・計算機・ハンド・関節の数・本体の大きさ)も説明します。
ロボット購入に使える補助金|2026年10月時点の主な制度と確認ポイント
ロボットの購入に関係しうる国の補助金(省力化投資補助金のカタログ注文型・一般型、新事業進出・ものづくり補助金)の補助率・上限額・公募状況と、注文前に確認することを2026年10月時点でまとめます。
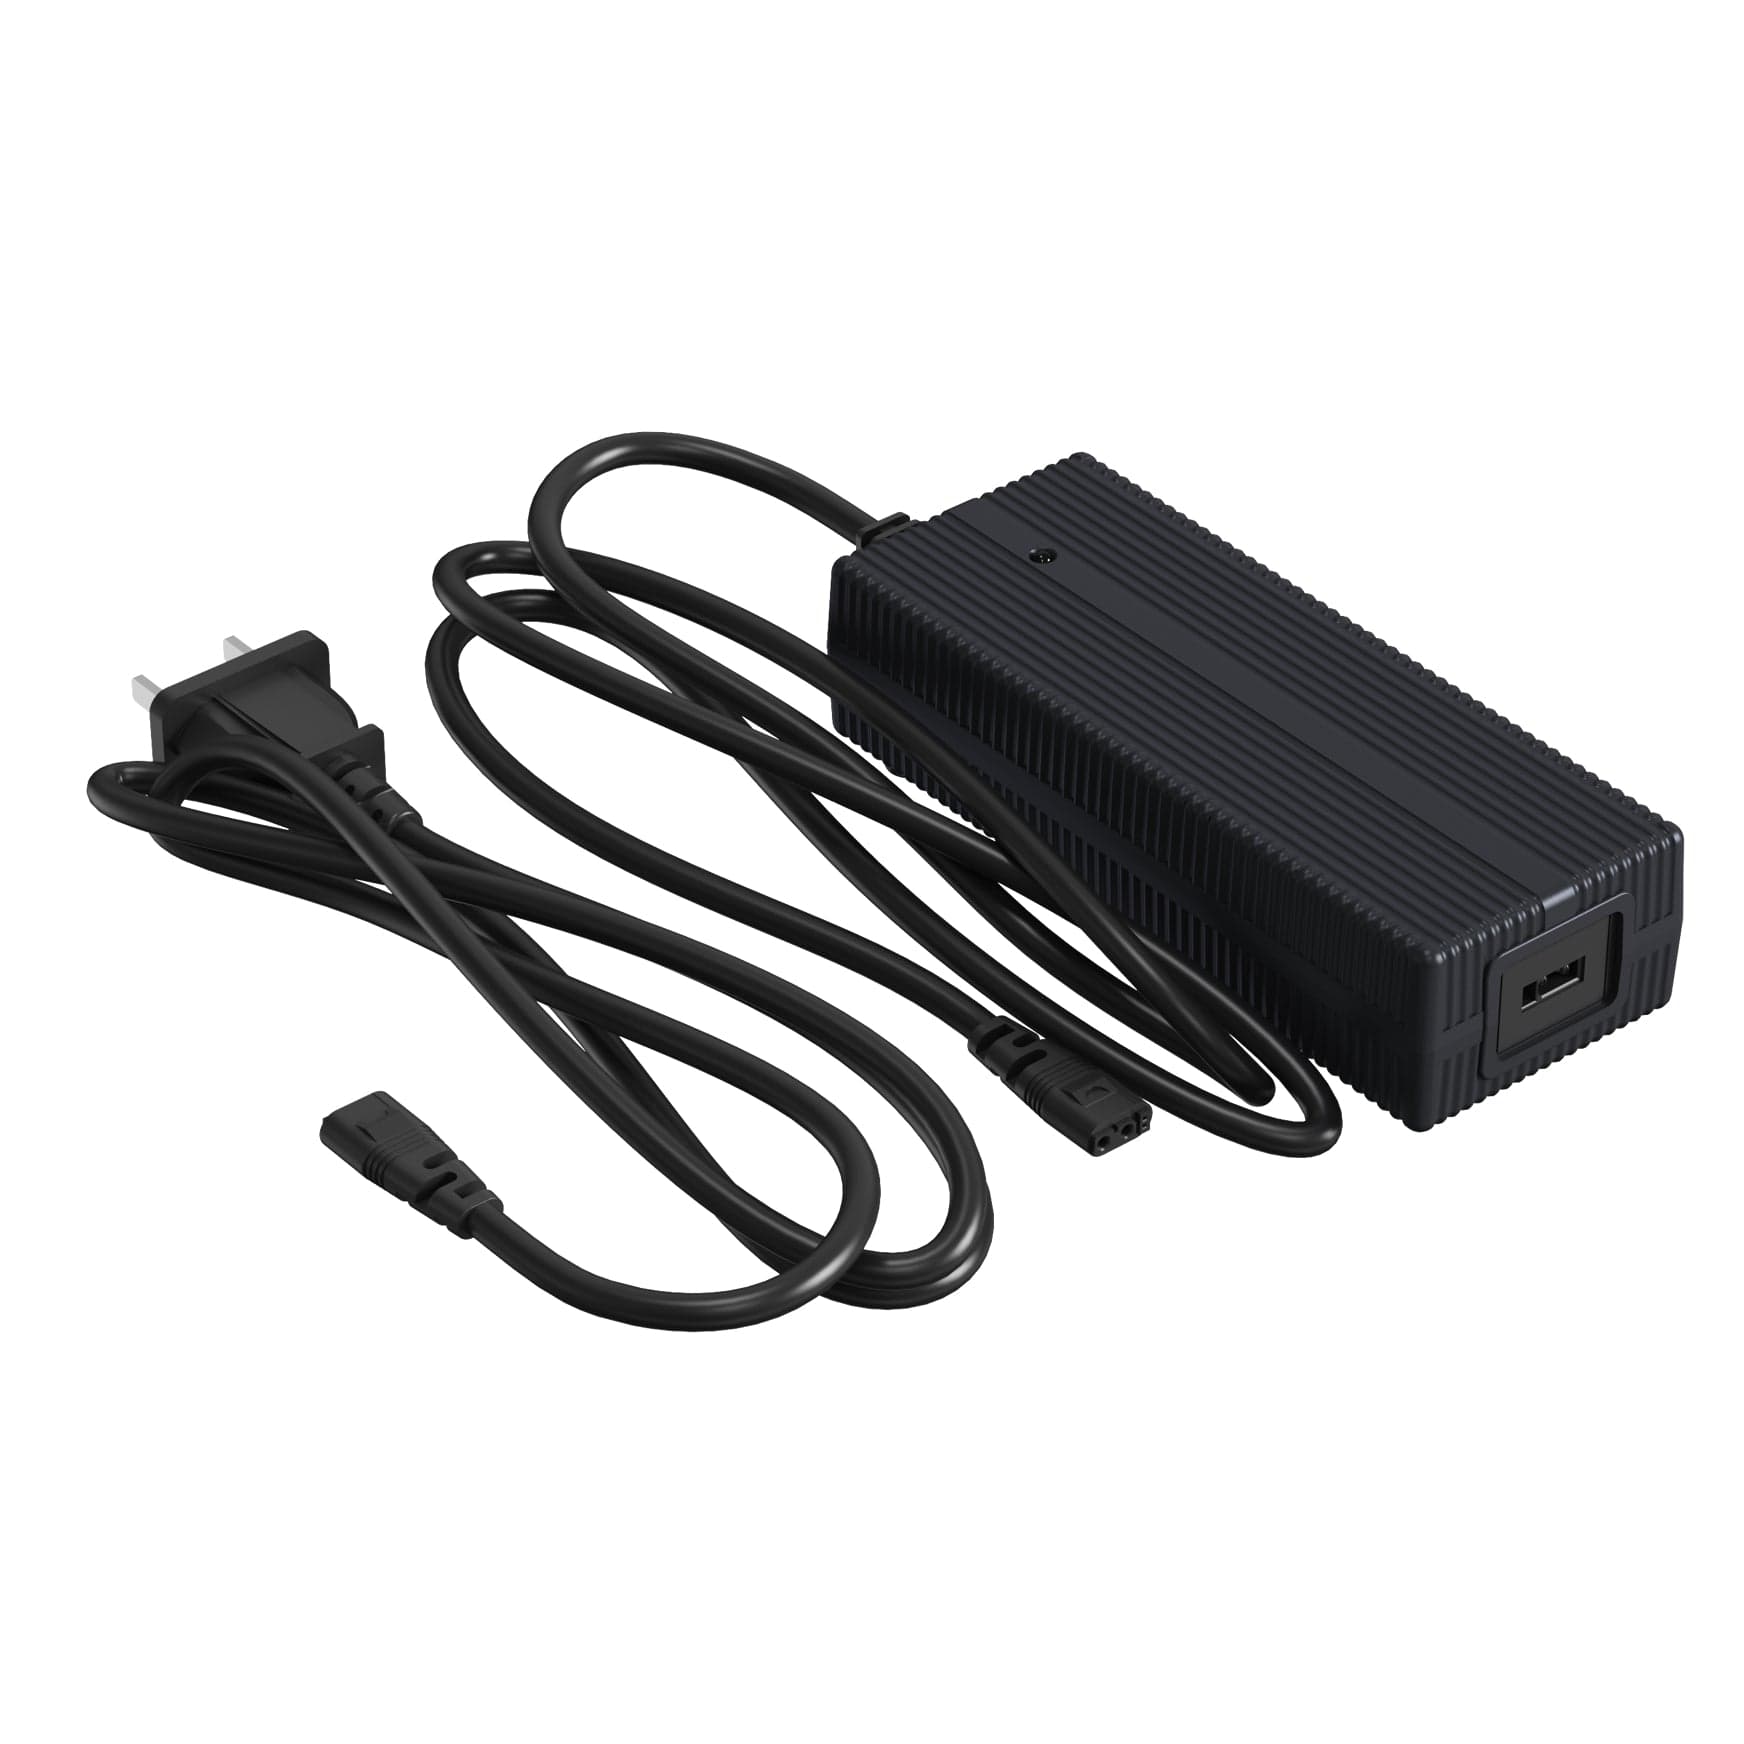
ロボット導入にかかる費用|本体以外に用意するもの
ロボット導入で本体以外に用意するものを、交換バッテリー・充電器・コントローラー・LiDAR などの周辺品、延長保証、搬入・設置・保管の場所、プログラムを作る人の時間に分けて整理します。周辺品の価格は表で確認できます。
ロボットの保証と修理|メーカー保証・初期不良・故障の相談の流れ
ロボマで買ったロボットの保証と修理を、メーカー保証の期間(Booster K1・T2、Unitree G1 EDU Standard など)、到着後の初期不良の連絡、故障したときの相談の流れに分けて説明します。
法規制と安全
技適・電気用品・バッテリーの扱い
3本
ロボット購入前に確認すること|技適・バッテリーの輸送・設置場所
海外メーカーのロボットを購入する前に確認したい3つのこと、技適(電波法)、リチウムイオンバッテリーの輸送、設置場所と搬入について、確認のしかたをまとめます。
技適マークの確認方法|総務省の検索で機器を調べる手順
技適マークの見方と、総務省の「技術基準適合証明等を受けた機器の検索」で番号や型式から機器を調べる手順をまとめます。技適のない機器を実験に使う特例制度の届出も説明します。
PSE(電気用品安全法)とロボットの充電器・バッテリー
電気用品安全法の PSE マークを、特定電気用品と特定電気用品以外の違い、AC アダプター(直流電源装置)とリチウムイオン蓄電池の扱い、輸入・販売する事業者の義務に分けて、経済産業省の資料から整理します。
用語と技術
仕様表の言葉の意味
6本
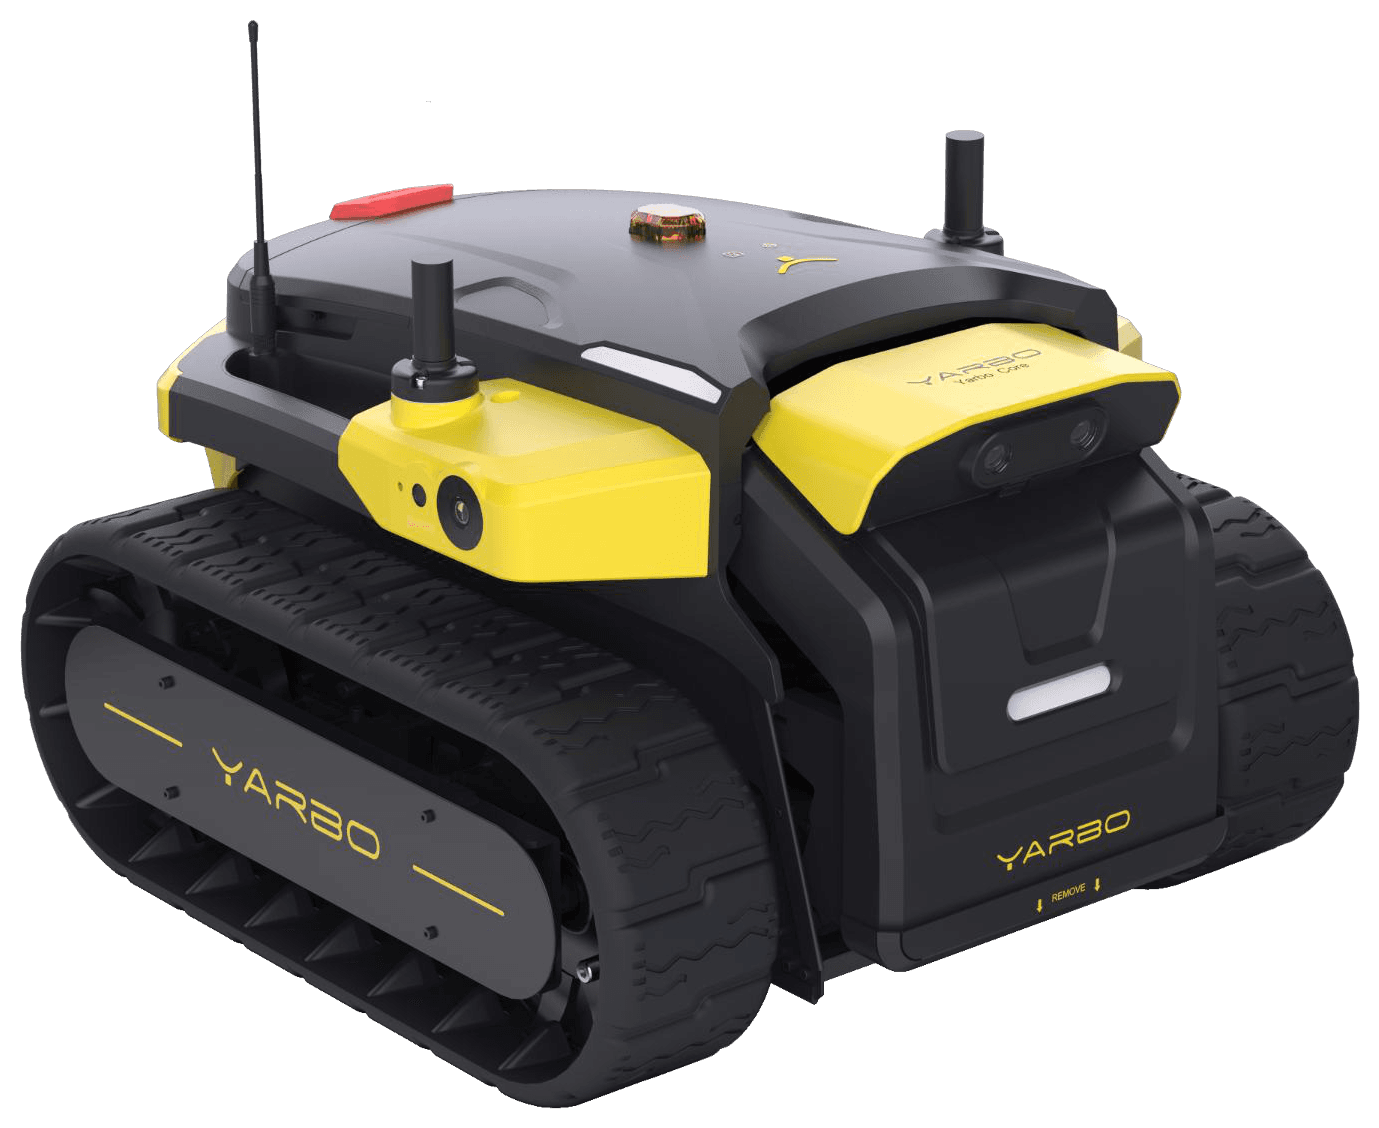
屋外ロボットの通信と測位|4G・Wi-Fi HaLow・RTK-GPS
屋外で動くロボットの通信(4G・Wi-Fi・Wi-Fi HaLow)と測位(GPS・RTK-GPS)のしくみを、Yarbo と Unitree Go2 Pro の仕様で説明します。日本で使う前に確かめることもまとめます。
ロボットの計算機と TOPS|Jetson Orin・Jetson Thor・QCS8550 の違い
TOPS と TFLOPS の読み方と、Booster K1・T2、Unitree G1・H2 が積む Qualcomm QCS8550、NVIDIA Jetson Orin・Jetson Thor の性能をメーカー公式の値で比べます。
ロボットの自由度(軸数)とは|関節の数で何が変わるか
仕様表の自由度(軸数)は、独立して動かせる関節の数です。Booster K1 の22軸、Unitree G1 の23〜43軸、Booster T2 の31〜73軸を例に、内訳の読み方とハンドの軸の数え方を説明します。
ロボットの SDK と低レベル制御とは|対応機種と始める前に確認すること
開発用 SDK と、関節ごとに指令を送る低レベル制御の意味を、Unitree の unitree_sdk2 と Booster の booster_robotics_sdk の公式資料で説明します。対応機種と始める前の確認事項もまとめます。
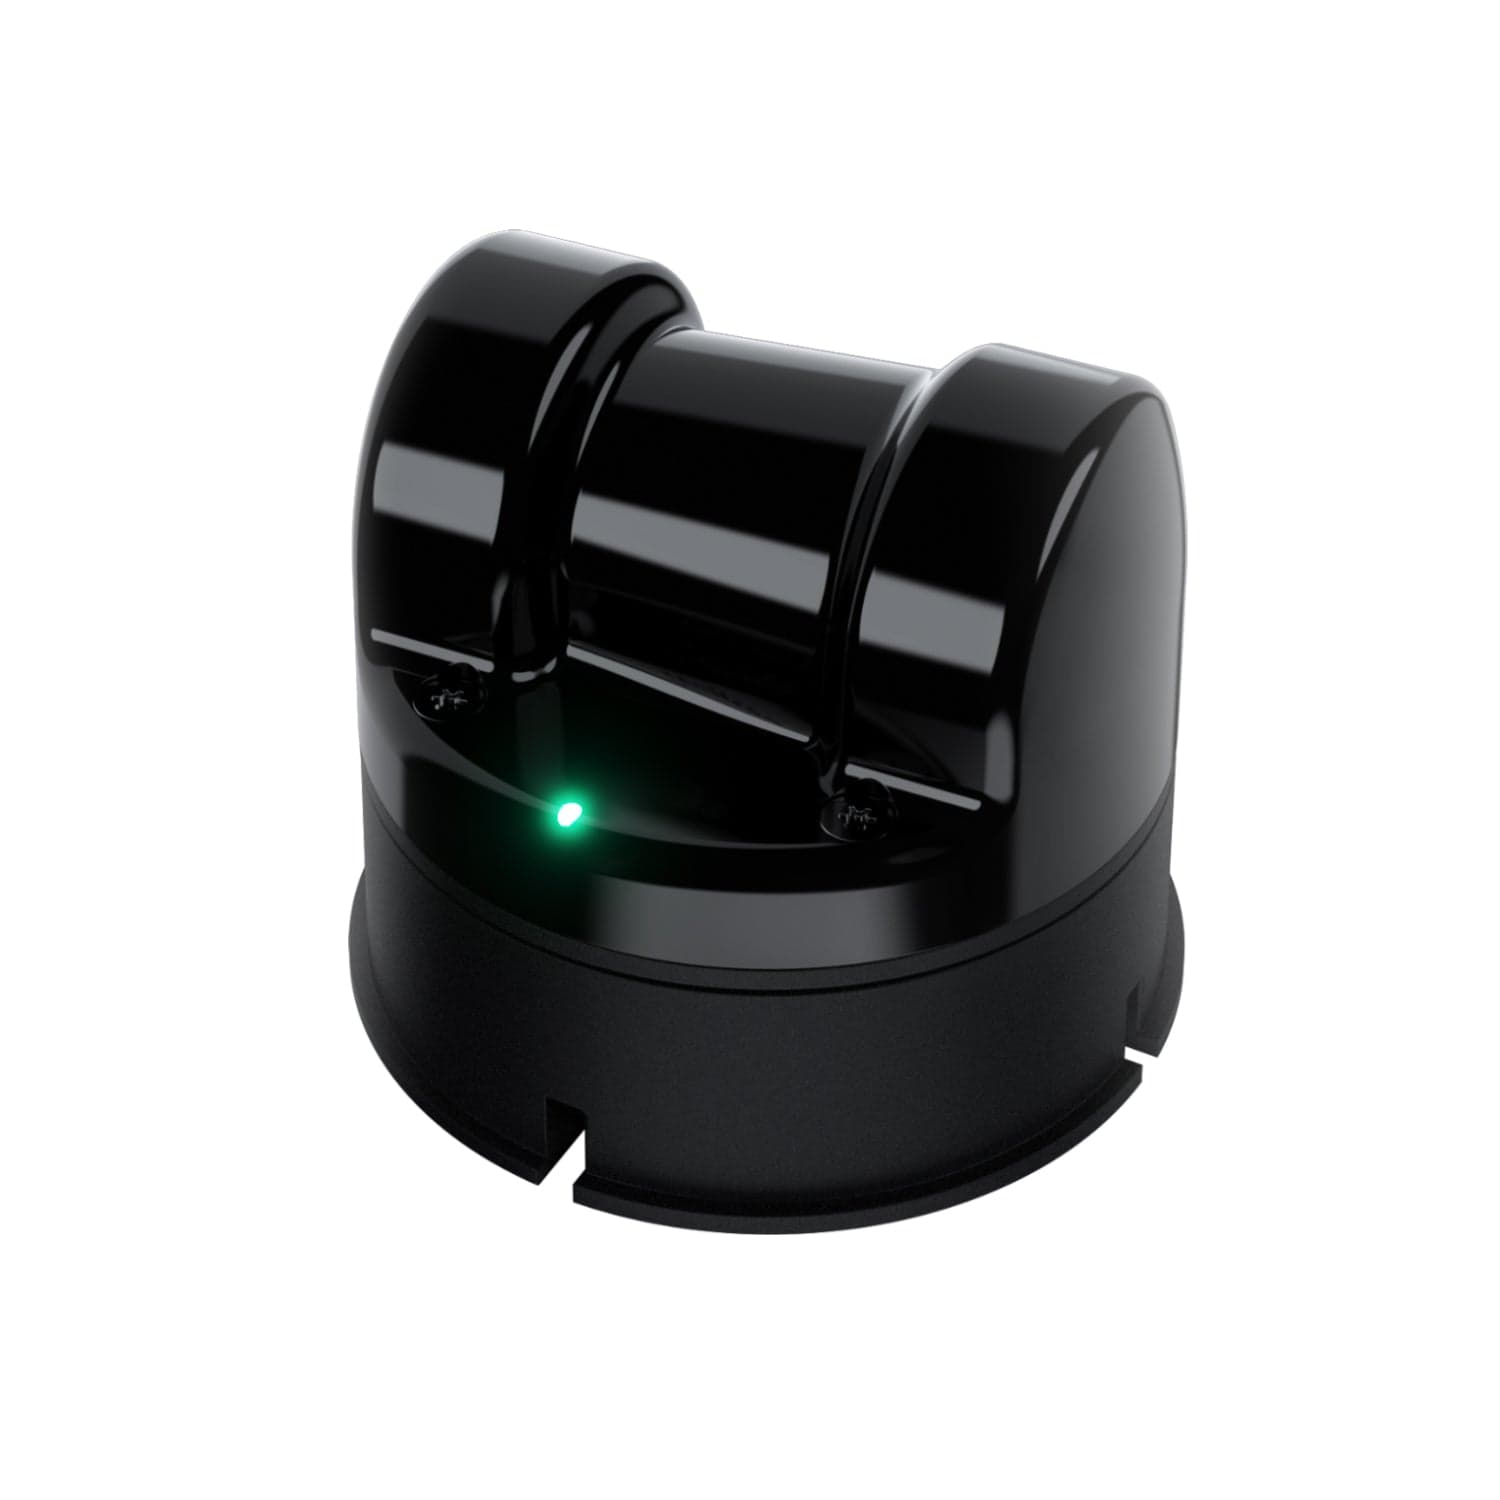
ロボットのセンサー|LiDAR・深度カメラ・IMU の役割
LiDAR・深度カメラ・IMU の役割を、Go2 の 4D LiDAR L2、G1 の Livox MID-360・RealSense D435i、Booster K1 のステレオカメラと9軸IMU の公式の値で説明します。
ROS 2 とは|ロボット研究で使われる理由と対応の確認
ROS 2 は、ロボットのソフトをノードに分けてつなぐオープンソースのライブラリとツールの集まりです。ディストリビューションのサポート期間と、Unitree・Booster の公式の ROS 2 対応の確かめ方をまとめます。